Datos personales

martes, 21 de mayo de 2013

3.2 Criterios de Selección de Componentes y Dispositivos


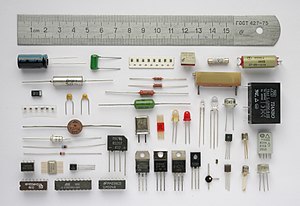
Componente electrónico a aquel dispositivo que forma parte de un circuito electrónico. Se suele encapsular, generalmente en un material cerámico, metálico o plástico, y terminar en dos o más terminales o patillas metálicas.

Estos componentes están diseñados para ser conectados entre si, para formar el llamado circuito.Los componentes a diferencia de los elementos son dispositivos físicos, mientras que los elementos son modelos idealizados que constituyen la base para el estudio teórico de los componentes.


Los componentes son dispositivos físicos, mientras que los elementos son modelos o abstracciones idealizadas que constituyen la base para el estudio teórico de los mencionados componentes. 

Así, los componentes aparecen en un listado de dispositivos que forman un circuito, mientras que los elementos aparecen en los desarrollos matemáticos de la teoría de circuitos.

Entre los componentes electrónicos mas utilizados son:

  • Resistencia.- Cualquier elemento localizado en el paso de una corriente eléctrica sea esta corriente continua o corriente alterna y causa oposición a que ésta circule.
  • Condensador (capacitor).-  El capacitor es un dispositivo que almacena energía en la forma de un campo eléctrico (es evidente cuando el capacitor funciona con corriente directa) y se llama capacitancia o capacidad a la cantidad de cargas eléctricas que es capaz de almacenar.
  • Bobina.-  La bobina por su forma (espiras de alambre arrollados) almacena energía en forma de campo magnético. Todo cable por el que circula una corriente tiene a su alrededor un campo magnético generado por la corriente, siendo el sentido de flujo del campo magnético, el que establece la ley de la mano derecha .Al estar la bobina hecha de espiras de cable, el campo magnético circula por el centro de la bobina y cierra su camino por su parte exterior
  • Diodo LED.- El LED es un tipo especial de diodo, que trabaja como un diodo común, pero que al ser atravesado por la corriente eléctrica emite luz. Existen diodos LED de varios colores y dependen del material con el cual fueron construidos. Hay de color rojo, verde, amarillo, ámbar, infrarrojo.
  • Transistor Bipolar.-  El transistor es un amplificador de corriente, esto quiere decir que si le introducimos una cantidad de corriente por una de sus patillas (base), el entregará por otra (emisor), una cantidad mayor a ésta, en un factor que se llama amplificación. Este factor se llama b (beta) y es un dato propio de cada transistor.
  • Transformador.- Es un dispositivo que se encarga de "transformar" el voltaje de corriente alterna que tiene a su entrada en otro diferente que entrega a su salida.
  • Relevador.- es un interruptor operado magnéticamente. Este se activa o desactiva (dependiendo de la conexión) cuando el electroimán (que forma parte delRelé) es energizado (le damos el voltaje para que funcione). Esta operación causa que exista conexión o no, entre dos o más terminales del dispositivo (elRelé).
  • Triac.- El Triac es un dispositivo semiconductor que pertenece a la familia de los dispositivos de control portiristores. El triaces en esencia la conexión de dostiristores en paralelo pero conectados en sentido opuesto y compartiendo la misma compuerta.
  • El triac sólo se utiliza en corriente alterna y al igual que el tiristor, se dispara por la compuerta. Como el triacfunciona en corriente alterna, habrá una parte de la onda que será positiva y otra negativa.
  • Fotodiodo.- El fotodiodo se parece mucho a un diodo semiconductor común, pero tiene una característica que lo hace muy especial: es un dispositivo queconduce una cantidad de corriente eléctrica proporcional a la cantidad de luz que lo incide (lo ilumina). Esta corriente eléctricafluye en sentidoopuesto a la flecha del diodo y se llama corrientede fuga.
  • Mosfet.- Este dispositivo semiconductor, controla el flujo de corriente por un canal semiconductor, aplicando un campo eléctrico perpendicular a la trayectoria de la corriente.
  • El FET está compuesto de una parte de silicio tipo N, a la cual se le adicionan dos regiones con impurezas tipo P llamadas compuerta (gate) y que están unidas entre si.
  • Potenciómetro.- los potenciómetros, estos se conectan en paralelo al circuito y se comporta como un divisor de tensión.
De acuerdo con el criterio que se elija podemos obtener distintas clasificaciones. Seguidamente se detallan las comúnmente más aceptadas.

1. Según su estructura física


Discretos: son aquellos que están encapsulados uno a uno, como es el caso de los resistores, condensadores, diodos, transistores, etc.

Integrados: forman conjuntos más complejos, como por ejemplo un amplificador operacional o una puerta lógica, que pueden contener desde unos pocos componentes discretos hasta millones de ellos. Son los denominados circuitos integrados.

2. Según el material base de fabricación.

* Semiconductores.
También denominados como componentes de estado sólido, son los componentes "estrella" en casi todos los circuitos electrónicos. Se obtienen a partir de materiales semiconductores, especialmente del silicio aunque para determinadas aplicaciones aún se usa germanio.

* No semiconductores.

3.Según su funcionamiento.

* Activos: proporcionan excitación eléctrica, ganancia o control.

Componentes activos
Los componentes activos son aquellos que son capaces de excitar los circuitos o de realizar ganancias o control del mismo. Fundamentalmente son los generadores eléctricos y ciertos componentes semiconductores. Estos últimos, en general, tienen un comportamiento no lineal, esto es, la relación entre la tensión aplicada y la corriente demandada no es lineal.

Ejemplos: microprocesadores, microcontroladores, memorias, transistores, diodos.

* Pasivos: son los encargados de la conexión entre los diferentes componentes activos, asegurando la transmisión de las señales eléctricas o modificando su nivel.

Son aquellos que no necesitan una fuente de energía para su funcionamiento. No tienen la capacidad de controlar la corriente en un circuito.

Los componentes pasivos se dividen en:
Componentes Pasivos Lineales:
Componente | Función más común |
Condensador | Almacenamiento de energía, filtrado, adaptación impedancia |
Inductor o Bobina |
Almacenar o atenuar el cambio de energía debido a su poder de autoinducción |
Resistor o Resistencia | División de intensidad o tensión, limitación de intensidad |

* Electromagnéticos: son los que aprovechan las propiedades electromagnéticas de un material.


* Electroestáticos: Son los que transforman la energía acústica en energía eléctrica.

* Optoelectrónicas: Transforman la energía luminosa en eléctrica.


Los componentes electrónicos.

3.1 Metodología para la Solución de Problemas de Ingeniería


UNA METODOLOGÍA PARA RESOLVER PROBLEMAS DE INGENIERÍA


La resolución de problemas es una parte clave de los cursos de ingeniería, y también de los de ciencias de la computación, matemáticas, físicas y química. Por lo tanto, es importante tener una estrategia consistente para resolver los problemas. También es conveniente que la estrategia sea lo bastante general como para funcionar en todas estas áreas distintas.

La metodología para resolver problemas que usaremos tiene cinco pasos.

1. Plantear el problema claramente.

2. Describir la información de entrada y salida.

3. Resolver el problema a mano (o con una calculadora) para un 
conjunto de datos sencillo.

4. Solución.

5. Probar el programa con diversos datos.

Analizaremos cada uno de estos pasos con un ejemplo sencillo.

“Suponga que hemos recabado una serie de temperaturas de un sensor 
de cierto equipo que se está usando en un experimento. Se tomaron mediciones de temperatura cada 30 segundos, durante 5 minutos, en el curso del experimento. Queremos calcular la temperatura media y también graficar los valores de temperatura.”

1. PLANTEAMIENTO DEL PROBLEMA


El primer paso es plantear el problema claramente. Es en extremo 
importante preparar un enunciado claro y conciso del problema para evitar cualquier malentendido. Para el ejemplo, el enunciado del problema es el siguiente:

“Calcular la media de una serie de temperaturas. Graficar los 
valores de tiempo y temperatura” 


2. DESCRIPCIÓN DE ENTRADAS/SALIDAS


El segundo paso consiste en describir cuidadosamente la información que se da para resolver el problema y luego identificar los valores que se 
deben calcular. Estos elementos representan las entradas y salidas del problema y pueden llamarse colectivamente entrada/salida o E/S. En muchos problemas resulta útil hacer un diagrama que muestre las entradas y salidas. En este punto, el programa es una “abstracción” porque no estamos definiendo los pasos para determinar las salidas; sólo estamos mostrando la información que se usará para calcular la salida.

Éste es el diagrama de E/S para el presente ejemplo:


3. EJEMPLO A MANO


El tercer paso es resolver el problema a mano o con una calculadora, 
empleando un conjunto sencillo de datos. Se trata de un paso muy importante y no debe pasarse por alto, ni siquiera en problemas sencillos. Éste es el paso en que se detalla la solución del problema. Si no podemos tomar un conjunto sencillo de números y calcular la salida, no estamos preparados para continuar con el siguiente paso; debemos releer el problema y tal vez consultar material de referencia.

Para este problema, el único cálculo consiste en calcular la media de una 
serie de valores de temperatura. Supongamos que usamos los siguientes datos para el ejemplo a mano:

Tiempo (minutos) Temperatura (grados ºF)

0.0 ´                        105

0.5                          126

1.0                          119

Calculamos a mano la media como (105+126+119)/3


4. SOLUCIÓN


Una vez que podamos resolver el problema para un conjunto sencillo de 
datos, estamos listos para desarrollar un algoritmo: un bosquejo paso a paso de la solución del problema. Si el problema es complejo puede ser necesario escribir a grandes rasgos los pasos y luego descomponer esos pasos en otros más pequeños.

En este paso estamos preparados para realizar el programa 
correspondiente.

5. PRUEBA


El paso final de nuestro proceso de resolución de problemas es probar la 
solución. Primero debemos probar la solución con los datos del ejemplo a mano porque ya calculamos la solución antes.


http://www.fi.unju.edu.ar/materias/materia/FISM/document/Teoria_Calculo/Metodolog%EDa.pdf?cidReq=FISM

2.6 Controladores Programables


Controladores lógicos programables (PLC)


Un controlador lógico programable (PLC, por sus siglas en inglés) se define como un dispositivo electrónico digital que usa una memoria programable para guardar instrucciones y llevar a cabo funciones lógicas, de configuración de secuencia, de sincronización, de conteo y aritméticas, para el control de maquinaria y procesos. 


Este tipo de procesadores se denomina lógico debido a que su programación básicamente tiene que ver con la ejecución de operaciones lógicas y de conmutación.En un principio, el propósito de estos controladores fue sustituir la conexión física de relevadores de los sistemas de control lógicos y de sincronización.

Los PLCs tienen la gran ventaja de que permiten modificar un sistema de control sin tener que volver a alambrar las conexiones de los dispositivos de entrada y de salida; basta con que el operador digite en un teclado las instrucciones correspondientes.

Si bien los PLCs son similares a las computadoras, tienen características específicas que permiten su empleo como controladores. Estas son:

1.Son robustos y están diseñados para resistir vibraciones, temperatura, humedad y ruido.

2.La interfaz para las entradas y las salidas está dentro del controlador.

3.Es muy fácil programarlos, así como entender el lenguaje de programación. La programación básicamente consiste en operaciones de lógica y conmutación.


Estructura básica


La CPU controla y procesa todas las operaciones dentro del PLC. Cuenta con un temporizador cuya frecuencia típica es entre 1 y 8 MHz. 


Esta frecuencia determina la velocidad de operación del PLC y es la fuente de temporización y sincronización de todos los elementos del sistema. A través del sistema de bus se lleva información y datos desde y hacia la CPU, la memoria y las unidades de entrada/salida. 

Los elementos de la memoria son: una ROM para guardar en forma permanente la información del sistema operativo y datos corregidos; una RAM para el programa del usuario y memoria buffer temporal para los canales de entrada/salida.


Procesamiento de la entrada/salida


La forma básica de programación más común en los PLC es la "programación de escalera". Ésta especifica cada una de las tareas de un programa como si fueran los peldaños de una escalera. En cada peldaño se especifica, por ejemplo, la revisión de los interruptores A y B (las entradas); si ambos están cerrados, se proporciona energía a un solenoide (la salida). En la siguiente sección se analiza con más detalle la programación en escalera.

La secuencia que sigue un PLC para realizar un programa se resume de la siguiente manera:


1.Explora las entradas asociadas a un peldaño del programa de escalera.
2. Solución de la operación lógica de cada una de las entradas.
3. Encendido/apagado de las salidas del peldaño.
4. Continua con el siguiente peldaño y repite los pasos 1, 2, 3.
5. Continua con el siguiente peldaño y repite los pasos 1, 2 y 3.
6. Continua con el siguiente peldaño y repite los pasos 1, 2 y 3.

Y así sucesivamente, hasta finalizar el programa.

Los peldaños del programa tipo escalera se exploran de acuerdo con la secuencia respectiva.
Existen dos métodos para el procesamiento de entradas/salidas:

1. Por actualización continua

En este caso, la CPU explora los canales de entrada de acuerdo con la secuencia del programa. Cada punto de entrada se revisa por separado y se determina su efecto en el programa. Existe un retraso inherente, por lo general de unos 3 ms, cuando se revisa cada una de las entradas, para garantizar que el microprocesador sólo lea señales de entrada válidas. Antes de que el programa envíe la instrucción para ejecutar una operación lógica y se produzca una salida, se exploran varias entradas, cada exploración con un retraso de 3 ms. Las salidas quedan retenidas, de manera que su estado se mantiene hasta la siguiente actualización.

2. Por copiado masivo de entradas/salidas

Al inicio de cada ciclo de programa, la CPU muestrea todas las entradas y copia sus estados en las direcciones de entrada/salida de la RAM. Conforme se ejecuta el programa, se leen los dalos de entrada guardados en la RAM, según se requiera y se ejecutan las operaciones lógicas correspondientes.


Programación


La programación de un PLC mediante diagramas de escalera consiste en la elaboración de un programa de manera similar a como se dibuja un circuito de contactos eléctricos. 


El diagrama de escalera consta de dos líneas verticales que representan las líneas de alimentación. Los circuitos se disponen como líneas horizontales, es decir, como si fueran los peldaños de una escalera, sujetos entre las dos líneas verticales.

Las entradas y las salidas están numeradas y la notación utilizada depende del fabricante del PLC; por ejemplo, en la serie F de PLC Mitsubishi antes de un elemento de entrada hay una X y antes de un elemento de salida, una Y; la numeración empleada es la siguiente:

Entradas X400-407,410-413
X500-507, 510-513 (24 entradas posibles)

Salidas Y430-437
Y530-537 (1.6 salidas posibles)


Funciones lógicas


Las funciones lógicas se pueden obtener con una combinación de interruptores, ahora se verá cómo se pueden escribir programas tipo escalera para esas combinaciones.

1. AND (Y)
Si los interruptores A y B están cerrados, se obtiene la función lógica AND (Y). El diagrama de escalera empieza en 11, que es la entrada identificada como 1 y representa al interruptor A conectado en serie con 11, entrada identificada como 2, la cual representa al interruptor B. La línea termina en O y representa a la salida.


2. OR(O)
El diagrama de escalera empieza en 11, denominado entrada 1, que representa al interruptor A, el cual está conectado en paralelo con | |, denominado entrada 2, que representa al interruptor B. La línea termina en O, que representa a la salida.

3. NOR (NO-O)
Dado que debe haber una salida cuando ni A ni B tengan entrada, entonces cuando existe entrada en A o en B no hay salida, el programa escalera muestra la entrada 1 en serie con la entrada 2, ambas representadas por contactos en general cerrados.


4. NAND (NO-Y)
No hay salida cuando tanto A como B tienen una entrada. El diagrama del programa de escalera indica que para que haya salida, ni la entrada 1 ni la entrada 2 deben tener entradas.

5.XOR (O EXCLUYENTE)
No hay salida cuando no hay entrada ni para la entrada 1 ni para la entrada 2 ni tampoco cuando hay entrada tanto en la entrada 1 como en la entrada 2. Nótese que las entradas están representadas por dos juegos de contactos, uno normalmente a-bierto y otro normalmente cerrado.


Mnemónicos


Cada uno de los peldaños de un programa escalera representa una línea del programa; la escalera constituye el programa completo en 'lenguaje de escalera'. Para introducir el programa en el PLC, el programador emplea un teclado con los símbolos gráficos de los elementos de escalera o selecciona los símbolos en una pantalla de computadora mediante un ratón; el tablero o computadora que contiene el programa traduce los símbolos a lenguaje de máquina que se guardan en la memoria del PLC.

Otra manera de introducir un programa es traducir el programa escalera en instrucciones conocidas como mnemónicos; en este caso, cada línea de código corresponde a un elemento de la escalera; a continuación éstos se introducen en el panel de programación o en la computadora y se traducen a lenguaje de máquina.

 Temporizadores, relevadores y contadores


El sistema para numerar las funciones difiere de uno a otro fabricante de PLC. En la serie F de Mitsubishi, los números empleados son:


El término punto se refiere a puntos de datos, es decir, un elemento temporizador, marcador (relevador interno) o contador. Por ejemplo, los 16 puntos en los temporizadores significan que existen 16 circuitos de temporización.

El término retraso a la activación significa que un temporizador debe aguardar un tiempo de espera antes de su activación. Los datos antes proporcionados se refieren a un periodo cuyo valor puede ser establecido entre 0.1 y 999 s, con incrementos de 0.1 s. También existen otros valores para los rangos e incrementos del tiempo de espera.

Temporizadores


Para especificar un circuito de temporización hay que indicar cuál es el intervalo de temporización, así como las condiciones o eventos que producirán la activación y paro de dicho temporizador. 

En términos generales, es posible establecer un símil entre temporizadores y relevadores con bobinas ya que éstos, una vez que reciben energía, cierran o abren contactos después de transcurrido determinado tiempo preestablecido.

Cuando se recibe una entrada, se activa el temporizador y se inicia la temporización. Después de determinado tiempo, los contactos asociados con el temporizador se cierran y se produce la salida.


Relevadores internos


Los términos relevador interno, relevador auxiliar o marcador se refieren a todo lo que se puede considerar un relevador interno del PLC. Si bien éstos se comportan como relevadores con sus respectivos contactos asociados en realidad no son verdaderos contactos, sino simulaciones del software del PLC. 

Algunos tienen respaldo de baterías y se emplean en circuitos para garantizar el corte de energía en plantas cuando hay una interrupción del suministro eléctrico. 

Los relevadores internos son muy útiles en la implantación de secuencias de conmutación.


Saltos


Una función frecuente en los PLCs es la de salto condicional. Mediante ésta se designan programas para que, si existe cierta condición, se produzca un salto en la secuencia de ejecución del programa a otra sección de éste. 


Después de una sección del programa, A, se encuentra el peldaño del programa con la entrada 1 y el relevador de salto condicional CJP. 

Si se produce la entrada 1, el programa salta al peldaño que contiene el final del salto EJP, y continúa con la sección del programa designada como C; de otra forma, continúa con los peldaños del programa designados como programa B.


 Manejo de datos


En algunas tareas de control conviene utilizar grupos de bits relacionados entre sí, por ejemplo, un bloque de ocho entradas, y manejarlos como una palabra de datos. Estas situaciones se presentan cuando un sensor entrega una señal analógica, que se convierte, por ejemplo, a una palabra de 8 bits antes de entrar a un PLC.

Las operaciones que los PLC pueden realizar con palabras de datos, en general incluyen:

1. Transporte de datos.
2. Comparación de la magnitud de los datos, es decir, mayor que, igual a, o menor que.
3. Operaciones aritméticas como la suma y la resta.
4. Conversiones de decimales codificados en binario (BCD) a binario y octal.

Desplazamiento de datos


Para desplazar datos la instrucción correspondiente debe contener la instrucción de desplazamiento de datos, la dirección de origen de los datos y la dirección de destino de éstos. Así, cuando los datos se transfieren del registro de datos D1 al registro de datos D2 serán:


El motivo de dicha transferencia de dalos puede ser el llevar una constante a un registro do datos, un valor de temporización o de conteo a un registro de datos, datos de un registro de datos a un temporizador o a un contador, datos de un registro de datos a una salida, datos de entrada a un registro de datos, etcétera.


Comparación de datos


En general, los PLCs realizan comparaciones de datos como menor que (en general representado por < o LES), igual a (= o EQU), menor o igual que (< o <= o LEQ), mayor que (> o GRT), mayor o igual que{> o>=oGEQ) y diferente de { ^o <> o EQ). Para comparar datos, el programa emplea una instrucción de comparación, la dirección de origen de los datos y la dirección de destino. Para comparar los datos del registro de datos D1 para determinar si son mayores que los datos del registro de datos D2, el peldaño del programa de escalera sería como el de la figura y las instrucciones serian:


Operaciones Aritmeticas


Algunos PLC sólo efectúan operaciones aritméticas de suma y resta; otros cuentan con más funciones aritméticas. La instrucción para sumar o restar en general requiere la instrucción, el registro que contiene la dirección del valor que se va a sumar o a restar, la dirección de la cantidad a la que se va a añadir o a restar el valor y el registro en donde se guardará el resultado. 

La suma o la resta se pueden usar para modificar el valor de determinado valor de entrada de un sensor, quizás un término de corrección o corrimiento, o para alterar valores predeterminados de temporizadores contadores. 


Entrada/salida analóga


Es frecuente encontrar sensores que producen señales analógicas, así como actuadores que requieren señales analógicas. Por ello, algunos PLC deben tener un módulo para conversión de señales analógicas a digitales en los canales de entrada, así como un módulo para conversión de señales digitales a analógicas en los canales de salida.

Un PLC equipado con canales de entrada analógica se puede aprovechar para seguir una función de control continuo, es decir, un control PID. 

Por ejemplo, para un control proporcional de una entrada analógica se lleva a cabo el siguiente conjunto de operaciones:

1.Convertir la salida del sensor en una señal digital.

2.Comparar la salida del sensor convertida con el valor requerido del sensor, es decir, el valor de calibración, y obtener la diferencia. Esta diferencia es el error.

3.Multiplicar el error por la constante de proporcionalidad Kp.

4.Transferir este resultado a la salida que va al convertidor de señal digital a analógica y utilizar el resultado como señal de corrección para el actuador.

Selección de un PLC


Al evaluar la capacidad y tipo de PLC necesario para llevar a cabo una tarea, los factores que se deben tener en cuenta son:

1. ¿Qué capacidad de entrada/salida se requiere? Es decir, la cantidad de entradas/salidas, la capacidad de expansión para necesidades futuras.

2. ¿Qué tipo de entradas/salidas se requieren? Es decir, tipo de aislamiento, fuente de alimentación incluida para entradas/salidas, acondicionamiento de señal, etcétera.

3. ¿Qué capacidad de memoria se necesita? Esto tiene relación con la cantidad de entradas/salidas y la complejidad del programa utilizado.

4. ¿Qué velocidad y capacidad debe tener la CPU? Esto tiene relación con cuántos tipos de instrucciones manejará el PLC. Cuantos más tipos haya, más rápida deberá ser la CPU. Asimismo. cuanto mayor sea la cantidad de entradas/salidas que se manejen, más rápida tendrá que ser la CPU requerida.

2.5 Microprocesadores


Estructura de una microcomputadora


Las computadoras constan de tres secciones: la unidad central de proceso (CPU, por sus siglas en inglés), la cual reconoce y ejecuta las instrucciones de un programa; los circuitos de interfase de entrada y salida, los cuales controlan las comunicaciones entre la computadora y el mundo exterior, y la memoria, donde se almacenan las instrucciones y datos de un programa.

 Las señales digitales se desplazan de una sección a otra a través de vías llamadas buses. En sentido físico, el bus consta de varios conductores a través de los cuales se transportan diversas señales eléctricas. Estos pueden ser las pistas de una tarjeta de circuito impreso, o los alambres de un cable plano.

Los datos necesarios para las instrucciones de procesamiento de la CPU se transportan a través del bus de dalos. la dirección de una localidad de memoria específica para accesar a los datos almacenados se transporta por el bus de dirección y las señales de las acciones de control viajan por el bus de control. 

En ocasiones el chip del microprocesador sólo contiene la CPU, mientras que en otros casos en un chip están todos los componentes necesarios de una computadora. A los microprocesadores que tienen memoria y diversas configuraciones de entrada/salada en un mismo chip se llaman microcontroladores.


Buses


El bus de datos se utiliza para transportar palabras a o desde la CPU, la memoria o las interfases de entrada-salida. La longitud de las palabras puede ser de 4, 8, 16, 32 o 64 bits. En cada línea del bus viaja una señal binaria, es decir, un 0 o un 1. Así, en un bus de cuatro líneas se podría transportar la palabra 1010; en cada cable se transporta un bit, es decir:


Entre más líneas tenga el bus de datos, más larga podrá ser la palabra que se utilice. El rango de valores que puede adoptar un elemento de datos está restringido al espacio correspondiente a una determinada longitud de palabra.

El bus de dirección transporta señales que indican dónde se pueden encontrar los datos mediante la selección de alguna localidad de memoria o los puertos de entrada y salida. Cuando una determinada dirección es seleccionada, colocándola en el bus de dirección, dicha ubicación será la única que estará abierta a la comunicación que se envía desde la CPU. 

El bus de control es el medio a través del cual se envían las señales que sincronizan cada uno de los elementos. Las señales del reloj del sistema se transportan en el bus de control.

CPU


Es la sección del procesador en la que se procesan los datos, se traen instrucciones de la memoria que se decodifican y se ejecutan. Se puede decir que consta de una unidad de control, una unidad lógica y aritmética (ALU, por sus siglas en inglés,) y de registros. Es la parte que constituye el microprocesador.


La unidad de control define la duración y secuencia de las operaciones. Produce las señales de reloj utilizadas para traer de la memoria una instrucción del programa y ejecutarla. El microprocesador 6800 de Motorola tiene un reloj con frecuencia máxima de 1 MHz, es decir, el reloj tiene un periodo de 1 fis; además, sus instrucciones necesitan de dos a doce ciclos de reloj para ejecutarse.


Existen diversos tipos de registros; la cantidad, dimensión y tipo de éstos varía de un microprocesador a otro. Los siguientes son los registros más comunes:

1. Acumulador

El registro de acumulación (A o Acc) es donde en forma temporal se guardan los resultados de la unidad aritmética y lógica. Para que la CPU pueda habilitar el acceso, es decir, hacer uso de las instrucciones o datos guardados en la memoria, es necesario que proporcione la dirección de memoria del dato requerido, utilizando el bus de direcciones. Una vez hecho lo anterior, la CPli podrá hacer uso de las instrucciones o datos necesarios a través del bus de datos.

2. Registro de estado, o registro de código de condición o registro de banderas


Este registro contiene información relacionada con el resultado de la última operación realizada en la unidad aritmética y lógica. El registro contiene bits individuales, los cuales tienen un significado especial. Estos bits se conocen como banderas y sirven para indicar el estado de la última operación; el estado de dichas banderas se ajusta o se restablece, según sea el caso, para indicar un estado determinado, por ejemplo, para indicar si el resultado de la última operación es negativo, es cero, si hay acarreo (por ejemplo, el resultado de la suma de los números binarios 101 y 110 es (1)011, el cual es mayor que el tamaño de la palabra del microprocesador, por lo que se acarrea un 1 de sobreflujo ), si hay desbordamiento, o si existe la posibilidad de interrumpirir el programa para permitir que se realice un evento externo. Las siguientes son las banderas más comunes:


3. Registro contador del programa (PC por sus siglas en inglés) o indicador de instrucciones (IP, por sus siglas en inglés) 

Mediante este registro la CPU controla su posición en un programa. En este registro se encuentra contenida la dirección de la localidad de memoria en donde se encuentra la próxima instrucción del programa. Cada vez que se ejecuta una instrucción, el registro contador del programa se actualiza y de esta forma siempre contiene la dirección de la localidad de memoria donde está almacenada la siguiente instrucción que se va a ejecutar.

4. Registro de direccionamiento de memoria (MAR)

Este contiene la dirección de los datos. Por ejemplo, al sumar dos números, el registro de direccionamiento de memoria almacena la dirección del primer número. Los datos en esa dirección se transfieren al acumulador. Después el segundo número se almacena en el registro de direccionamiento de memoria. El dato de esta dirección se suma al dato en el acumulador. El resultado se guarda en una dirección la cual es direccionable por el registro de direccionamiento de memoria.

5. Registro de instrucciones (IR por sus siglas en inglés)

Este registro guarda instrucciones. Una vez leída la instrucción de la memoria, la CPU la guarda en el registro de instrucciones, la instrucción puede entonces decodificarse y usarse para ejecutar una operación.

6. Registros de propósito general

Estos registros sirven para almacenar datos o direcciones en forma temporal y se utiliza en operaciones de transferencias entre varios registros.

7. Registro de apuntador depila (SP por sus siglas en inglés)

El contenido de este registro almacena una dirección que define el tope de la pila en la memoria RAM. La pila es un área especial de memoria donde se almacenan los valores del contador de programa y datos cuando se ejecuta una subrutina.

Memoria


En la unidad de memoria se guardan datos de tipo binario; físicamente está formada por uno o varios circuitos integrados. Los datos pueden ser códigos de instrucciones de un programa, o números con los que se realizan operaciones.


Los elementos de la unidad de memoria están formados en esencia por grandes cantidades de celdas de memoria, cada una de las cuales guarda un bit 0 o 1. Las celdas de memoria se agrupan por localidades, y cada una de ellas tiene capacidad para guardar una palabra.

Existen varios tipos de unidad de memoria:

1. ROM
Las memorias ROM se programan con el contenido que se requiere durante la fabricación del circuito integrado. Mientras el chip de memoria esté en la computadora no es posible escribirle ningún dato, sólo se permite la lectura, y se utiliza para programas que no se van a modificar, como el sistema de arranque o "boof' de una computadora y programas para aplicaciones específicas en las que se utilizan mi-croprocesadores. Aun cuando se suspenda la alimentación eléctrica, esta memoria no pierde su contenido. En la figura 15.5 se muestran las conexiones de un chip ROM típico capaz de guardar un 1K x 8 bits.


2. PROM
El término ROMprogramable (PROM por sus siglas en inglés) se refiere a las memorias ROM que puede programar el usuario. En un principio, las celdas de memoria tienen un fusible como eslabón que mantiene su memoria en 0. Al hacer pasar una corriente a través del fusible, éste se abre de manera permanente, y así el valor cambia de 0 a 1. Una vez que el eslabón ha quedado abierto, los datos se guardan en forma permanente en la memoria y ya no es posible modificarlos.


3. EPROM
El término ROM borrable y programable (EPROM por sus siglas en inglés) se refiere a las memorias ROM que es posible programar y modificar. Un chip de EPROM típico contiene una serie de pequeños circuitos electrónicos, celdas, donde se almacena una carga. Para almacenar el programa se aplican voltajes a las terminales del circuito integrado y se produce una configuración de celdas cargadas y no cargadas. Esta configuración queda guardada de manera permanente en el chip hasta que la borra un haz de luz ultravioleta que pasa por una ventana de cuarzo ubicada en la parte superior del dispositivo.

4. EEPROM
La PROM eléctricamente borrable (EEPROM por sus siglas en inglés) es similar a las EPROM, pero para el borrado se utiliza un voltaje relativamente alto, en vez de la luz ultravioleta.

5. RAM
Los datos temporales, es decir, aquellos con los que en un momento dado se realizan operaciones, se guardan en una memoria de lectura/escritura conocida como memoria de acceso aleatorio (RAM por sus siglas en inglés), es la que se puede leer y escribir. La figura 15.6 muestra las conexiones típicas del chip de una RAM de 1 K x 8 bits. 


Entrada/salida


La operación de entrada/salida se define como la transferencia de datos entre el microprocesador y el mundo exterior. El término dispositivos periféricos se refiere a las piezas de equipo que intercambian datos con una arquitectura de microprocesador. 


Dado que las velocidades y características de los dispositivos periféricos pueden ser muy distintas a las del microprocesador, se conectan a través de circuitos de interfase.

Una de las funciones más importantes de uno de estos circuitos es sincronizar la transferencia de datos entre el microprocesador y el dispositivo periférico. En las operaciones de entrada, el dispositivo de entrada coloca los datos en el registro de datos del circuito de interfase; estos datos permanecen ahí hasta que los lee el microprocesador. En las operaciones de salida, el micro-procesador coloca los datos en el registro hasta que los lee el dispositivo periférico.

Para que el microprocesador pueda introducir datos válidos en un dispositivo de entrada necesita estar seguro de que el circuito de interfase ha retenido en forma conecta los datos de entrada. Para ello realiza un muestreo o una interrupción. En el primer caso, el chip de interfase recurre a un bit de estado definido como 1 para indicar que los datos son válidos. El microprocesador tiene que esperar a que aparezca este bit de estado. El problema con este método es que el microprocesador debe esperar hasta que se muestre el bit de datos. 


Microcontroladores


Para que un microprocesador pueda funcionar como un sistema de microcomputadora aplicado al control, son necesarios chips adicionales. 

El microcontrolador consiste en la integración en un chip de un microprocesador con memoria, interfases de enfrada'salida y otros dispositivos periféricos como temporizadores.


El M68HC11 de Motorola


Motorola cuenta con dos familias básicas de microcontroladores de 8 bits: el 68HC05, que es la versión económica, y el 68HC11, que es la versión con rendimiento superior. La familia M68HC11 de Motorola (figura 15.9), se basa en el microprocesador 6800 de Motorola, el cual es muy utilizado para sistemas de control. Hay diversas versiones, las diferencias se deben al tipo de RAM. ROM, EPROM, EEPROM y las características del registro de configuración.

1.Puerto A
El puerto A tiene sólo tres líneas de entrada, cuatro líneas de salida y una linea que funciona como entrada o salida.

2. Puerto B
El puerto B sólo funciona como salida, y tiene ocho líneas.

3. Puerto C
El puerto C puede ser tanto entrada como salida.

4. Puerto D
El puerto D contiene sólo seis líneas, que pueden ser tanto de entrada como de salida.

5. Puerto E
El puerto E es un puerto de 8 bits sólo de entrada que se puede utilizar como puerto de entrada de propósito general, o para las entradas del convertidor interno analógico-digital. Las dos entradas, Frh y Frl proporcionan voltaje de referencia al ADC.

6. Modos
MODA y MODB son dos terminales que se pueden usar para definir, durante el encendido, el funcionamiento del microcontrolador en uno de cuatro modos posibles: inicio especial, prueba especial, un solo chip y ampliado.

7- Terminales del oscilador
Las terminales del sistema oscilador XTAL y EXTAL son conexiones necesarias para accesar al oscilador interno. E es el bus temporizador y funciona a un cuarto de la frecuencia del oscilador y se puede emplear para sincronizar eventos externos.

8. Controlador de interrupción
Este controlador permite al microcontrolador interrumpir un programa. Por las lincas IRQ y XIRQ entran las señales de interrupción. RESET es para el restablecimiento.

9.Temporizador
El M68HC11 contiene un sistema de temporización. Éste cuenta con un contador de ejecución libre, una función de comparación de cinco salidas, la capacidad para capturar el tiempo cuando se produce un evento externo, una interrupción periódica en tiempo real y un contador, denominado acumulador de impulsos para eventos externos.

10. COP
Otra función de temporización es la función de la operación correcta de la computadora (COP). Consiste en un temporizador que detecta cuando ya ha transcurrido el intervalo de retardo y restablece el sistema en caso de que no se haya logrado llevar a cabo una determinada operación dentro de un lapso razonable. También se le conoce como temporizador del controlado/- de secuencia.

11. PWM
Con la modulación de ancho de pulso (PWM por sus siglas en inglés) se controla la velocidad de los motores de cd mediante una señal de onda cuadrada; al variar la cantidad de tiempo durante la cual la señal está presente, se modifica el valor promedio de la señal.


El 8051 de Intel


Existen otras familias similares de microcontroladores, y entre las más comunes está la 8051 de Intel. El 8051 tiene cuatro puertos de entrada/salida en paralelo: los puertos 0, 1,2 y 3. Los puertos 0,2 y 3 también desempeñan funciones alternas. La versión 8051AH tiene una memoria ROM de 4 K, una memoria RAM de 128 bytes, dos temporizadores y un control de interrupción para cinco fuentes.


1. Puerto O
Este puerto se utiliza tanto como puerto de entrada como de salida. También se puede emplear para acceder a memoria externa.

2. Puerto 1
Este puerto se utiliza tanto como puerto de entrada como de salida.

3. Puerto 2
El puerto 2 se usa tanto como puerto de entrada como de salida. También se puede emplear para accesar a memoria externa.

4. Puerto 3
Se utiliza tanto como puerto de entrada como de salida, o como puerto de entrada/salida para propósitos especiales.

5. ALE
La conexión para la activación de la memoria de bloqueo (ALE por sus siglas en inglés) produce un impulso de salida para capturar el bytc de orden inferior (menos significativo) de la dirección durante el acceso a la memoria externa. Esto permite utilizar direcciones de 16 bits.

6. PSEN
La terminal para la activación del almacenamiento del programa (PSEN por sus siglas en inglés) es la terminal de la señal de lectura de la memoria de programa externa y está activa cuando su valor es bajo. Está conectada con la terminal de activación de salida de una ROM o una EPROM externas.

7. EA
El microprocesador loma el valor bajo de la terminal de acceso externo (EA por sus siglas en inglés) cuando sólo quiere acceder al código de programa externo; cuando toma su valor alto, en forma automática accede al código interno o externo, dependiendo de la dirección.

8. XTAL1.XTAL2
Son las terminales de conexión de un oscilador de cristal o externo.

9. RESET
Cuando en esta conexión hay una señal alta se reinicia el microcontrolador.

Selección de un microprocesador


Al elegir un microcontrolador se deben considerar los siguientes factores:

1.     Número de puertos de entrada/salida


¿Cuántos puertos de entrada/salida son necesarios para realizar la tarea respectiva?

2.     Interfaces necesarias

¿Qué interfaces se van a necesitar? Por ejemplo, ¿se necesita una modulación por ancho de pulso? Muchos microcontroladores proporcionan salidas PWM, por ejemplo, el PIC 17C42 tiene dos.

3.     Necesidades de memoria

¿Qué capacidad de memoria se necesita para llevar a cabo una tarea?

4.     Cantidad de interrupciones necesarias 

¿Cuántos eventos de interrupción se necesitan?

5.      Velocidad de procesamiento requerida

El microprocesador requiere de tiempo para ejecutar una instrucción, tiempo que está definido por el reloj del procesador.

Sistema para medición de temperatura


.El sensor de temperatura produce un voltaje proporcional a la temperatura (por ejemplo, un termotransistor como el LM35. La salida del sensor de temperatura se conecta a la línea de entrada del CAD del microcontrolador. 


Éste se programa para convertir la temperatura en una salida DCB con la que se conmutan los elementos de un display de dos dígitos de siete segmentos. Sin embargo, dado que la temperatura puede fluctuar, es necesario utilizar un registro de memoria para guardar los datos el suficiente tiempo para permitir su lectura en el display. El registro de almacenamiento, el 74HCT273, es un flip-flop octal tipo D cuyo reinicio se produce durante el siguiente flanco de elevación positiva de la entrada de reloj del microcontrolador.


Programación


Un método de uso común para diseñar programas es el siguiente:

1.      Definir el problema, indicando con toda claridad qué función se espera que ejecute el programa, las entradas y salidas requeridas, cuáles son las restricciones de la velocidad de operación, exactitud, capacidad de memoria, etcétera.

2.     Definir el algoritmo que se va a utilizar. Un algoritmo es la secuencia de pasos que definen el método de solución del problema.

3.     En sistemas con menos de mil instrucciones, es útil representar el algoritmo mediante un diagrama de flujo.


4. Traducir el diagrama de flujo/algoritmo a instrucciones que el microprocesador sea capaz de ejecutar. Para ello, se escriben las instrucciones en determinado lenguaje, por ejemplo, lenguaje ensamblador o en C, y luego éstas se convierten ya sea en forma manual o mediante un programa ensamblador, en código de máquina.

5. Probar y depurar el programa. A los errores del programa se les conoce como defecto o error de programa, y al proceso de rastreo y eliminación se le denomina depuración.


Seudocódigo


Consiste en dibujar un diagrama e implica elaborar un programa como una secuencia de funciones u operaciones en las que se recurre al elemento IF-THEN-ELSE (SÍ-ENTONCES-0) y al elemento de repetición WHILE-DO (EN TANTO (QUE)-HACER).

lunes, 20 de mayo de 2013

2.4 Modelado de sistemas basicos


Elementos básicos de sistemas mecánicos


Los elementos básicos que se utilizan para representar sistemas mecánicos son los resortes, amortiguadores y masas. 


Los resortes representan la rigidez del sistema; los amortiguadores, las fuerzas que se oponen al movimiento, es decir, los efectos de fricción o amortiguamiento, y las masas, la inercia o resistencia a la aceleración. 

En realidad el sistema mecánico no tiene que estar hecho de resortes, amortiguadores y masas, sino poseer las propiedades de rigidez, amortiguamiento e inercia. En estos elementos unitarios se puede considerar que la entrada es una fuerza, y la salida un desplazamiento.

La rigidez de un resorte se describe por la relación entre la fuerza F, que se usa para extender o comprimir dicho resorte, y la extensión o compresión x resultante.


El elemento básico amortiguador representa el tipo de fuerzas que se originan cuando se intenta empujar un objeto a través de un fluido, o al desplazar un objeto en contra de fuerzas de fricción. Mientras más rápido se empuje al objeto, mayor será la magnitud de las fuerzas opositoras. Como diagrama, el amortiguador se representa por un pistón que se mueve en un cilindro cerrado.


El elemento básico masa tiene la propiedad de que cuanto mayor sea la masa, mayor será la fuerza necesaria para darle una aceleración especifica.


Sistemas Rotacionales


El resorte, el amortiguador y la masa son los elementos básicos de los sistemas mecánicos donde se presentan fuerzas y desplazamientos en línea recta, es decir, desplazamientos traslacionales o sin rotación.

Si existe una rotación, los elementos básicos equivalentes son el resorte de torsión, el amortiguador giratorio y el momento de inercia, es decir, la inercia de una masa con movimiento giratorio.

En el amortiguador giratorio un disco gira dentro de un fluido y el torque requerido T, es proporcional a la velocidad angular co, y dado que la velocidad angular es igual a la razón de cambio del ángulo, es decir, dO/dt,


Ecuaciones que definen las características de los elementos básicos mecánicos cuando hay movimientos traslacionales, donde la entrada es una fuerza, F, y la salida es el desplazamiento, X en movimientos rotacionales la entrada es el torque, T, y la salida el desplazamiento angular.


Modelado de sistemas mecánicos


Muchos sistemas se pueden considerar básicamente constituidos por una masa, un resorte y un amortiguador combinados. 

Para evaluar la relación que existe entre la fuerza y el desplazamiento del sistema se debe adoptar un procedimiento en el cual se considere solamente una masa y exclusivamente las fuerzas que actúen sobre ésta.

Cuando son varias las fuerzas que actúan simultáneamente en un cuerpo, la fuerza resultante o fuerza equivalente se determina mediante una suma vectorial. Si todas las fuerzas actúan en la misma línea, o en líneas paralelas entre sí, la fuerza resultante o fuerza neta aplicada al bloque es la suma algebraica de éstas.

Si se considera solamente a las fuerzas que actúan sobre el bloque, la fuerza neta aplicada a la masa es la fuerza aplicada F menos la fuerza resultante del estiramiento o de la compresión del resorte, menos la fuerza del amortiguador.


Elementos básicos de sistemas eléctricos

Ecuaciones que definen las características de los elementos básicos en sistemas eléctricos.


1a. ley:  la corriente total que entra en un nodo es igual a la corriente total que sale de éste; es decir, la suma algebraica de las corrientes de un nodo es cero.

2a. ley:  en un circuito de lazo cerrado o malla, la suma algebraica de las diferencias de potencial de cada una de las partes del circuito es igual al voltaje aplicado o fuerza electromotriz (f.e.m.).

Analogías eléctricas y mecánicas


Los elementos básicos de los sistemas eléctricos y mecánicos presentan muchas similitudes. Por ejemplo, una resistencia eléctrica no acumula energía sino que la disipa con la corriente i = v/R, donde R es una constante y la potencia disipada, P,esP = v2IR. 


La analogía mecánica de la resistencia es el amortiguador. Éste tampoco almacena energía; también la disipa y la fuerza, F, está relacionada con la velocidad, v, por F — cv, donde c es una constante y la potencia, P, disipada es P = cv2.

Los dos juegos de ecuaciones anteriores tienen una forma similar. Al compararlas y considerando la corriente análoga a la fuerza, la diferencia de potencial es análoga a la velocidad y la constante de amortiguamiento, c, es análoga a la inversa de la resistencia, es decir, (1/R). 

Las analogías entre corriente y fuerza, diferencia de potencial y velocidad, también son válidas para otros elementos básicos, como el resorte de la inductancia y la masa de la capacitancia.


Elementos básicos en sistemas de fluidos


En los sistemas de fluidos hay tres elementos básicos que se pueden considerar los equivalentes de la resistencia eléctrica, la capacitancia y la inductancia. 


La entrada, el equivalente de la corriente eléctrica, es el flujo volumétrico, g, y la salida, el equivalente de diferencia de potencial, es la diferencia de presión, (p¡ — pi). Se puede considerar que los sistemas de fluidos pertenecen a dos categorías: hidráulicos, donde el fluido es un líquido no compresible; y neumáticos, los cuales contienen gases compresibles que, por lo tanto, experimentan cambios de densidad.

La resistencia hidráulica es la que presenta un líquido cuando fluye a través de una válvula o debido a los cambios en el diámetro de la tubería.

Mientras mayor sea la resistencia, mayor será la diferencia de presión para un flujo dado. Esta ecuación, al igual que la de la resistencia eléctrica de la ley de Ohm. supone una relación lineal. Estas resistencias lineales hidráulicas ocurren cuando hay un flujo ordenado a través de tubos capilares y tapones porosos; las resistencias no lineales resultan con flujos que pasan por orificios con bordes filosos o se tienen de flujos turbulentos.

Capacitancia hidráulica es el término que describe la energía almacenada en un líquido cuando éste se almacena en forma de energía potencial; es decir, lo que se conoce como carga de agua, una modalidad de este almacenamiento de energía.

La inercia hidráulica es el equivalente de la inductancia en un sistema eléctrico o de un resorte en los sistemas mecánicos.

En los sistemas neumáticos los tres elementos básicos son, al igual que los sistemas hidráulicos, la resistencia, la capacitancia y la inercia. Sin embargo, los gases difieren de los líquidos por su compresibilidad; es decir, un cambio de presión modifica el volumen y, por lo tanto, su densidad.

La capacitancia neumática, C, se debe a la compresibilidad del gas y es comparable a la forma en que la compresión de un resorte almacena energía. Si el flujo másico que entra a un recipiente cuyo volumen, V, es dm¡/dt y el flujo másico que sale de dicho recipiente es dmj/dt, la razón de cambio de la masa del recipiente es (dm¡/dt -dm2/dl).

Obtención de un modelo para sistemas de fluidos


Se puede considerar que este sistema está compuesto de un capacitor, que es el líquido en el recipiente, y una resistencia, dada por la válvula.También se puede considerar que la inercia es despreciable, dado que los gastos cambian de manera muy lenta. 

La velocidad con la que el líquido sale del recipiente, q2, es igual a la que sale en la válvula. Por lo tanto, en caso de la resistencia:

Esta ecuación describe cómo la altura del líquido en el recipiente depende del gasto con el que el líquido entra al recipiente.


Elementos básicos de los sistemas térmicos


Los elementos básicos de los sistemas térmicos son dos: resistencia y capacitancia. Existe un flujo neto de calor entre dos puntos si entre ellos hay una diferencia de temperatura. 

El equivalente eléctrico de lo anterior es que sólo existe una corriente neta, i, entre dos puntos cuando existe una diferencia de potencial, v, entre ellos; la relación entre corriente y diferencia de potencial es i — v/R, donde R es la resistencia eléctrica entre ambos puntos.

La capacitancia térmica es la medida de almacenamiento de energía interna en un sistema. Por consiguiente, si la velocidad del flujo de calor en un sistema es q1, y la velocidad del flujo de salida 172, entonces:
Relación de cambio de la energía interna = q1 — q2.


Obtención de modelos para sistemas termicos


Considere un termómetro a temperatura T se introduce en un líquido a una temperatura TL. Si R es la resistencia térmica que se opone al flujo calorífico del líquido del termómetro

Donde q es la razón neta de flujo calorífico del líquido al termómetro. 

Esta es una ecuación diferencial de primer orden que describe cómo la temperatura que indica el termómetro, T, varía en función del tiempo al introducir el termómetro en un líquido caliente.